공간에서 작업으로
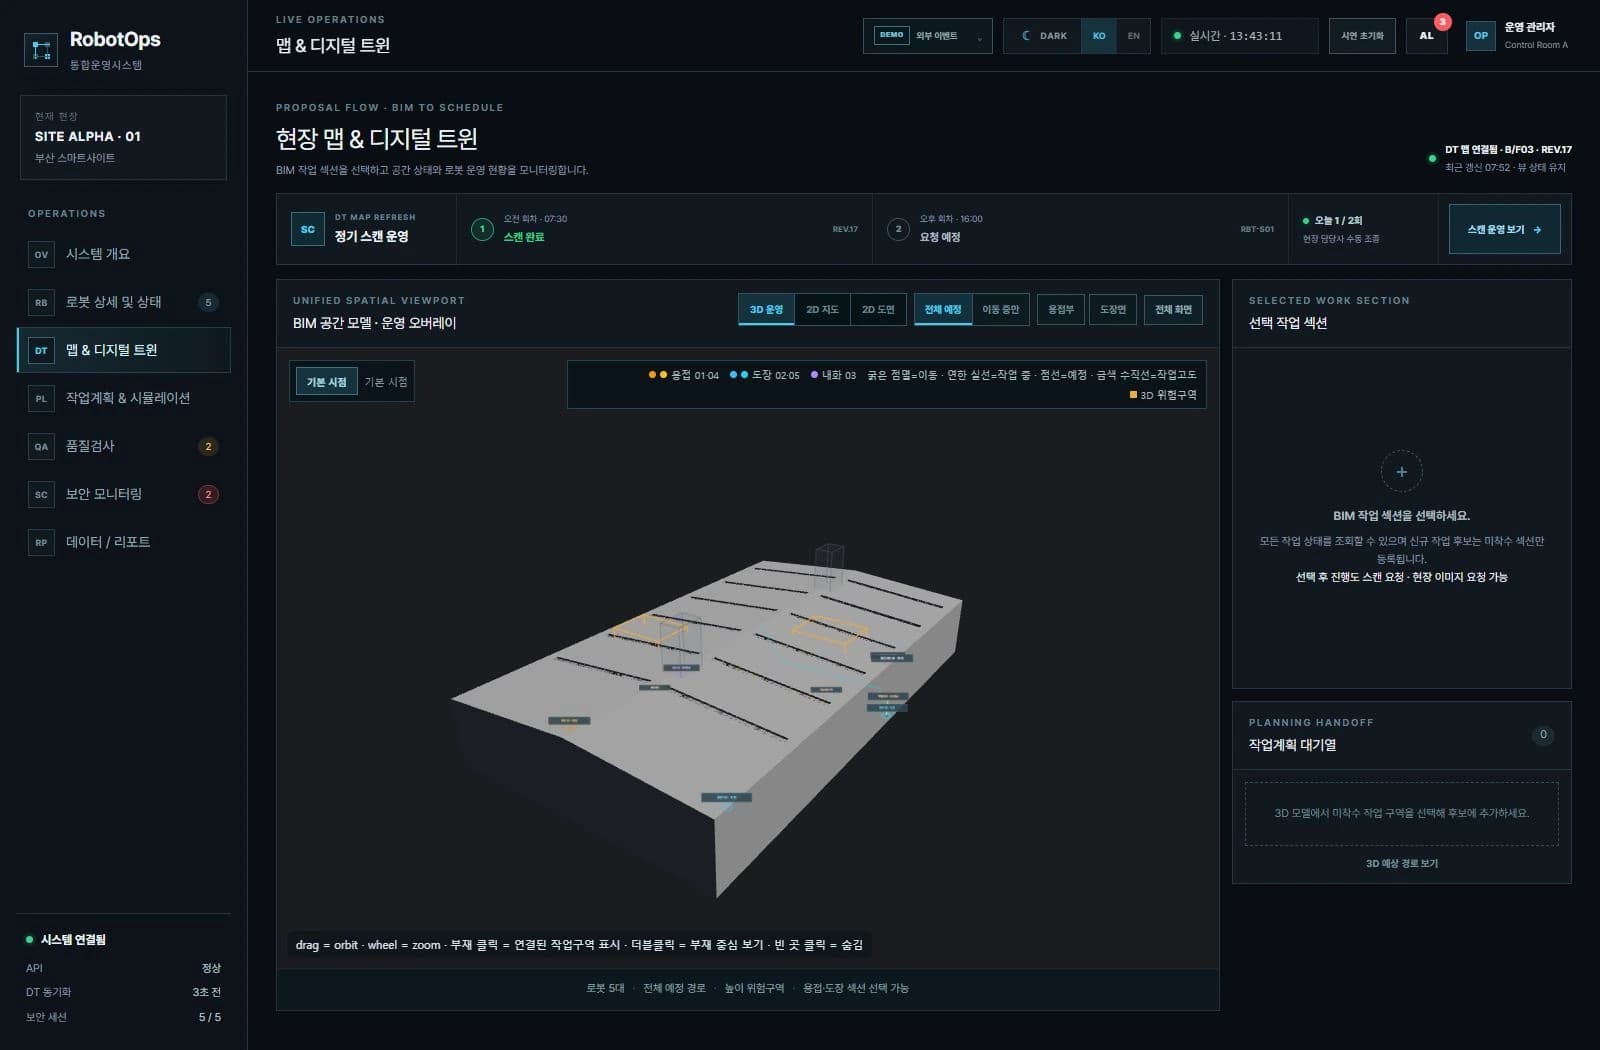
BIM 모델에서 작업구역을 선택하고 후보로 등록합니다. 공간의 위치와 공정, 작업 조건을 함께 살펴보며 계획의 출발점을 만듭니다.
BIM 공간과 로봇 작업계획을 연결합니다. 작업구역 선택부터 배정, 일정 검토와 결과 확인까지 통합운영 흐름을 개발합니다.
공간 정보와 로봇 작업계획을 연결하는 통합운영 환경을 개발합니다.
BIM 모델에서 작업구역을 선택하고 후보로 등록합니다. 공간의 위치와 공정, 작업 조건을 함께 살펴보며 계획의 출발점을 만듭니다.
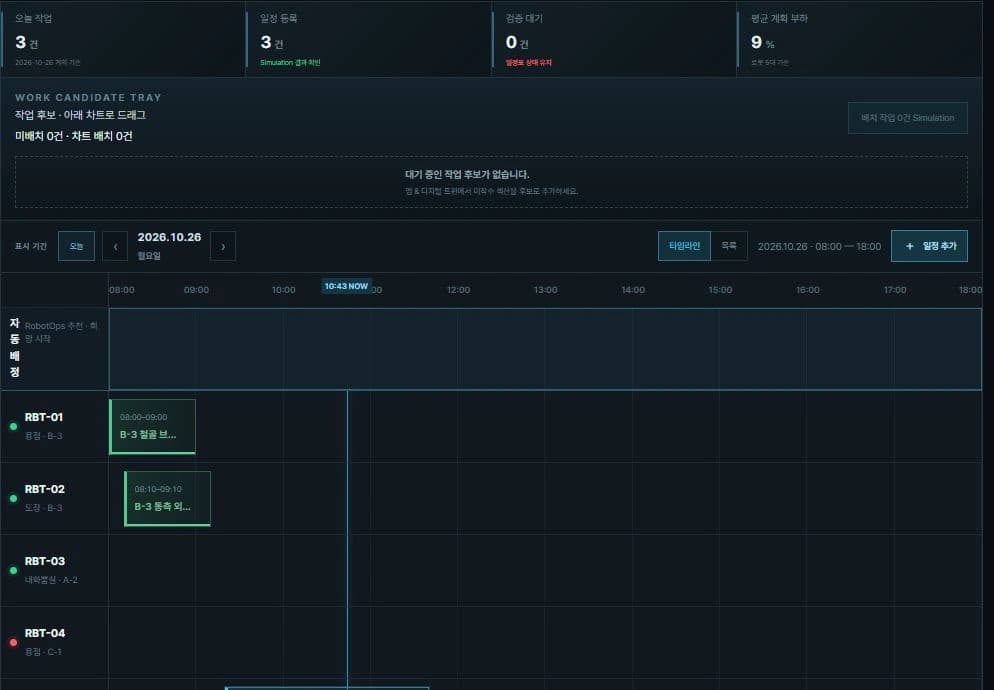
자동 배정 또는 직접 배치로 작업안을 구성하고 예상 시간·경로를 검토합니다. 변경이나 지연이 생겼을 때 영향 일정을 다시 살펴보는 시연 흐름을 구현했습니다.
로봇 상태, 작업 진행, 품질검사와 리포트를 같은 운영 흐름에 배치했습니다. 서로 다른 시스템의 정보를 연결할 관제 화면과 데이터 경계를 구체화하고 있습니다.
NSLab은 다중 건설로봇의 통합운영을 위한 관제 화면과 통신·보안 연계 구조를 개발하고 있습니다. 용접·도장·내화뿜칠 작업을 대상으로, 시스템 개요부터 로봇 상태, 맵, 작업계획, 품질검사, 보안 모니터링, 리포트까지 운영 정보를 한곳에서 검토하는 대시보드 시연을 구성했습니다.
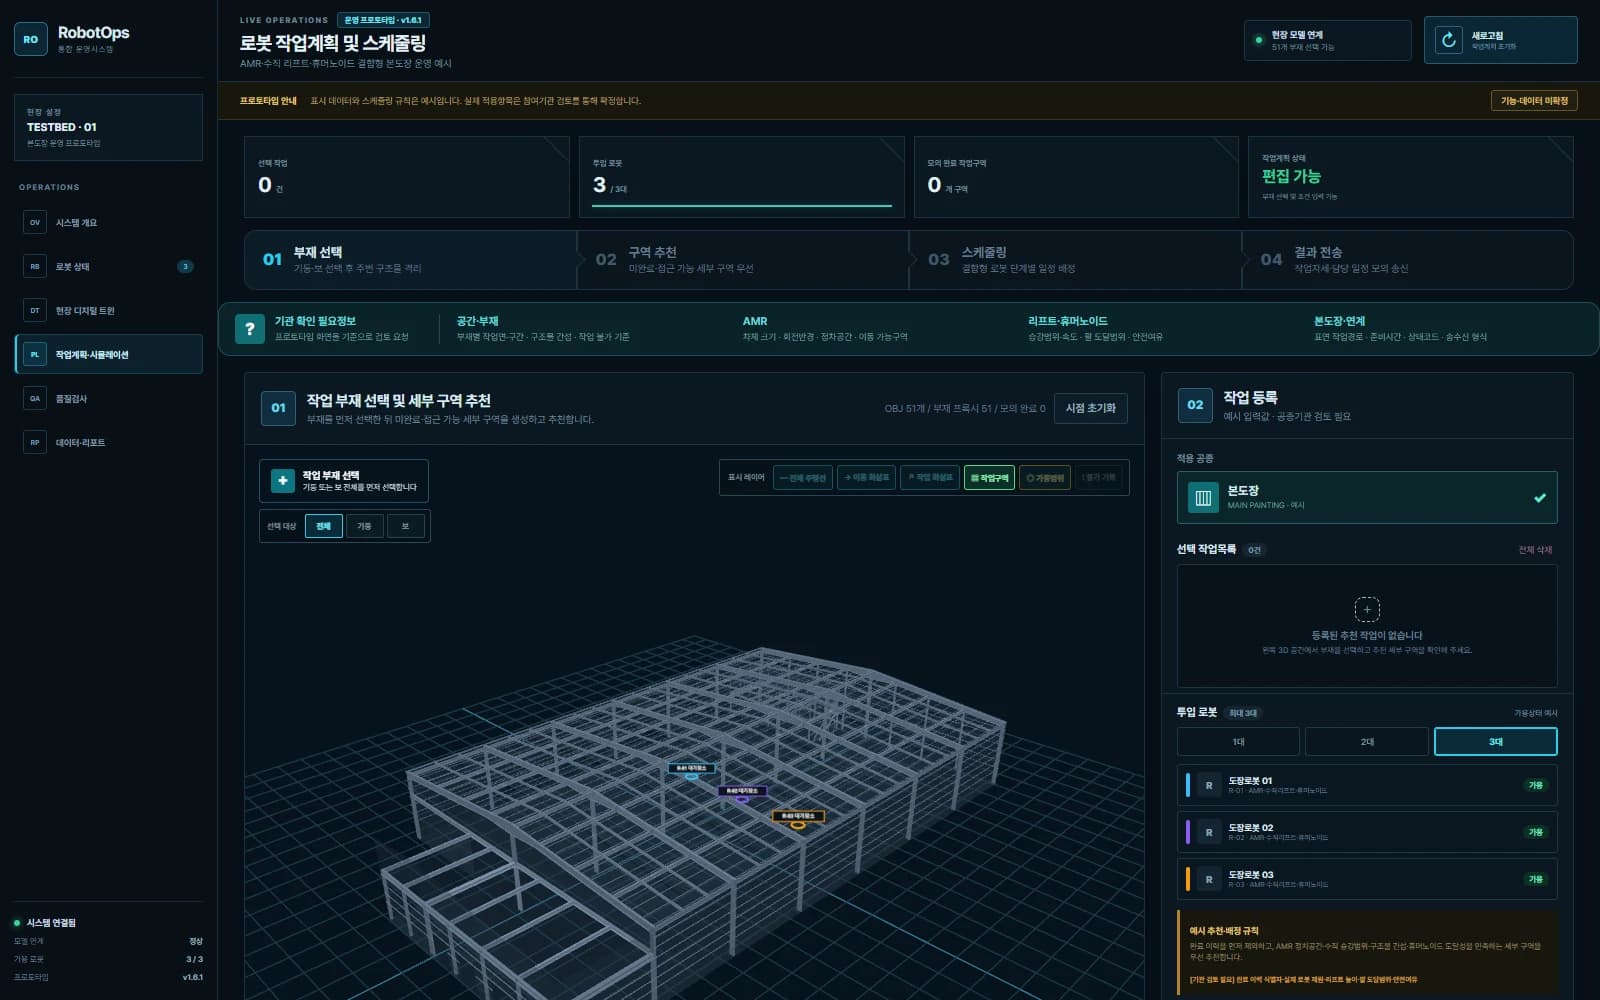
작업구역에 자재·사양·품질 목표를 연결하고, 로봇 배정과 일정안을 검토합니다. 별도의 본도장 프로토타입에서는 부재 선택, 세부 작업구역 추천, 이동·승강·작업 단계 재생까지 구체화했습니다. 운영자와 협력기관이 필요한 입력값과 결과를 같은 화면을 보며 협의할 수 있도록 만든 개발 시연입니다.
BIM 탐색, 작업 후보 등록, 일정 검토와 단계별 재생을 시연으로 구성했습니다. 화면의 수치와 승인·검사 결과는 예시이며, 실제 장비 제어 완료를 뜻하지 않습니다.
모델·작업구역·로봇의 식별자와 좌표를 맞추고, 외부 시뮬레이터와 로봇 상태·품질 결과의 연계 규격을 구체화합니다. 요청과 결과가 이어지는 통합 검증을 준비합니다.
통신 지연과 단절, 일정 변경 등 현장 조건을 반영해 운영 흐름을 검증합니다. 실제 로봇 실행과 안전·보안 검증은 관련 시스템 및 현장과 단계적으로 진행할 범위입니다.